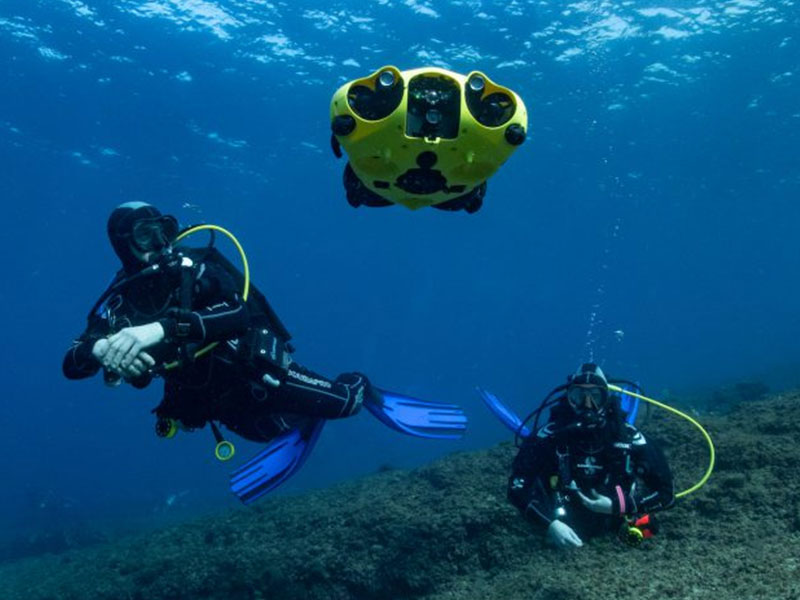
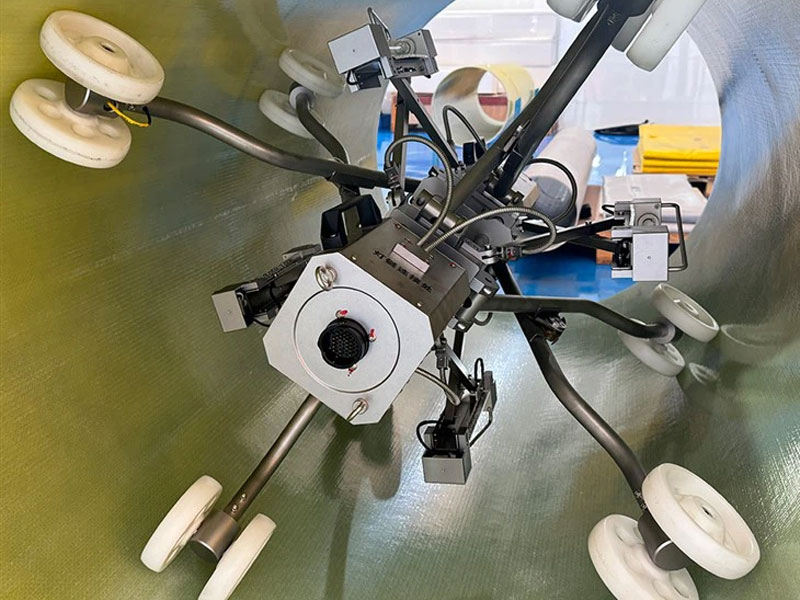
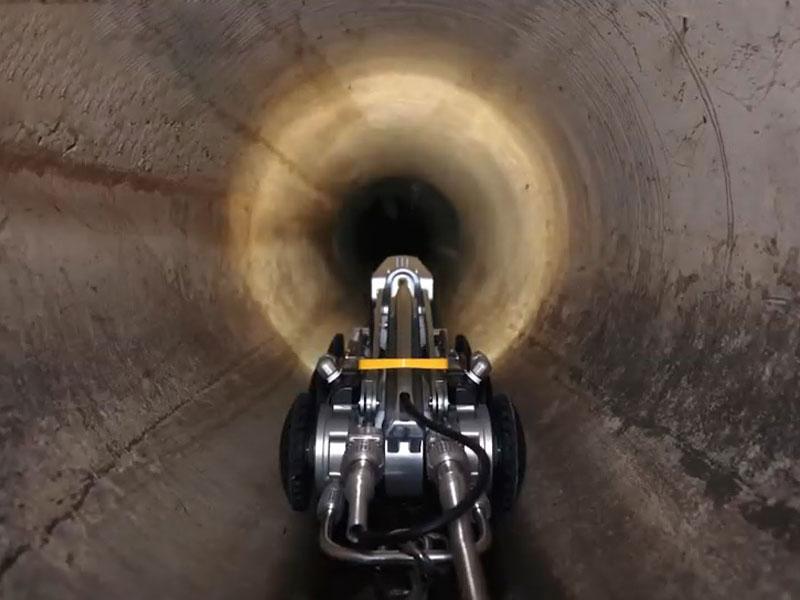
رباتهای زیر آب/روباتهای خط لوله باید در زیر آب یا در خطوط لوله کار کنند، رایانه میزبان باید وضعیت ربات را در زمان واقعی نظارت کند و دستورالعملهای عملیاتی را صادر کند، ربات ویدیو را در زمان واقعی به رایانه میزبان منتقل میکند. به دلیل محیط کاربری خاص آن، چگونه می توان ارتباط بلادرنگ پایدار و قابل اعتماد بین کامپیوتر میزبان و ربات برقرار کرد؟
اولین روش ارتباطی که باید در نظر گرفته شود CAT6A است. حداکثر فاصله انتقال کابل تنها 100 متر است. تضعیف سیگنال بالای 100 متر بسیار جدی است. در محیط برنامه واقعی، بیشتر صحنه ها از 100 متر فراتر می روند و فاصله انتقال نمی تواند الزامات واقعی را برآورده کند. و سیم در فرآیند کار دائماً در حال کشش است و مستعد قطع شدن است.
فیبر نوری به دلیل انتقال آن با نویز الکترومغناطیسی تداخل ندارد و فاصله زیاد و پهنای باند زیاد است که در ربات های زیر آب نیز استفاده می شود. با این حال، فیبر نوری باید سفارشی شود، به راحتی شکسته می شود، نرخ خرابی بالایی دارد و گران است.
حامل پهنای باند برای استفاده کامل از خط برق دو هسته ای استفاده می شود و می توان به انتقال با سرعت بالا و مسافت طولانی دست یافت. سرعت تا 100 متر است و فاصله انتقال خط برق معمولی می تواند به 500 متر برسد، فاصله انتقال جفت پیچ خورده محافظ می تواند به 1000 متر برسد و فاصله انتقال کابل کواکسیال می تواند به 2000 متر برسد.
مزایای حامل پهنای باند: پهنای باند بالا، مسافت طولانی، مقیاس پذیری قوی، انتشار اطلاعات کاملاً شفاف، پایدار و قابل اعتماد، وصل و بازی.
ربات زیر آب / ربات خط لوله از ارتباطات حامل پهن باند، پارامترهای مختلف انتقال کابل استفاده می کند:
| پهنای باند حامل | خط برق معمولی | جفت پیچ خورده محافظ | کابل کواکسیال |
| پهنای باند داده | 90 مگابیت بر ثانیه | 60 مگابیت بر ثانیه | 100M |
| فاصله انتقال | 500 متر | 1000 متر | 2000 متر |
| سرعت خط | 2 هسته | 2 هسته | 2 هسته |
| ساخت و ساز | ساده | ساده | BCN |
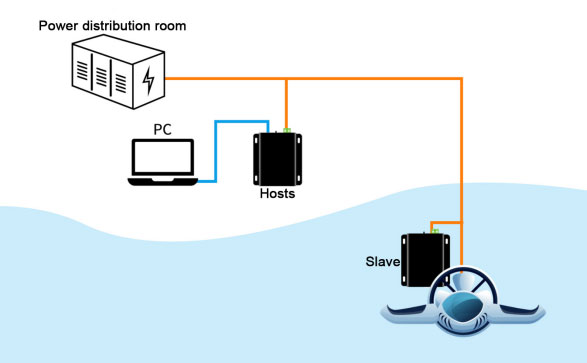
نمودار مورد برنامه:
سرویس OEM/ODM
ما خدمات OEM و ODM حرفه ای را برای رفع نیازهای شما ارائه می دهیم.
واتس اپ:
86-18157343325
اطلاعات تماس
86-18157343325
مکان
لینک سریع
محصول
تماس بگیرید
می توانید با استفاده از این فرم با من تماس بگیرید.